
 پژوهش
هوش مصنوعی در روباتغیوم: چگونه ماشینها به انسان نزدیک میشوند
در این نوآوری نوین، Robogym یک محیط شبیهسازی هوشمندانه برای آموزش رباتها طراحی کرده که در آن ماشینها به گامهای انسانی نزدیکتر بسیار میشوند.
 محصولات
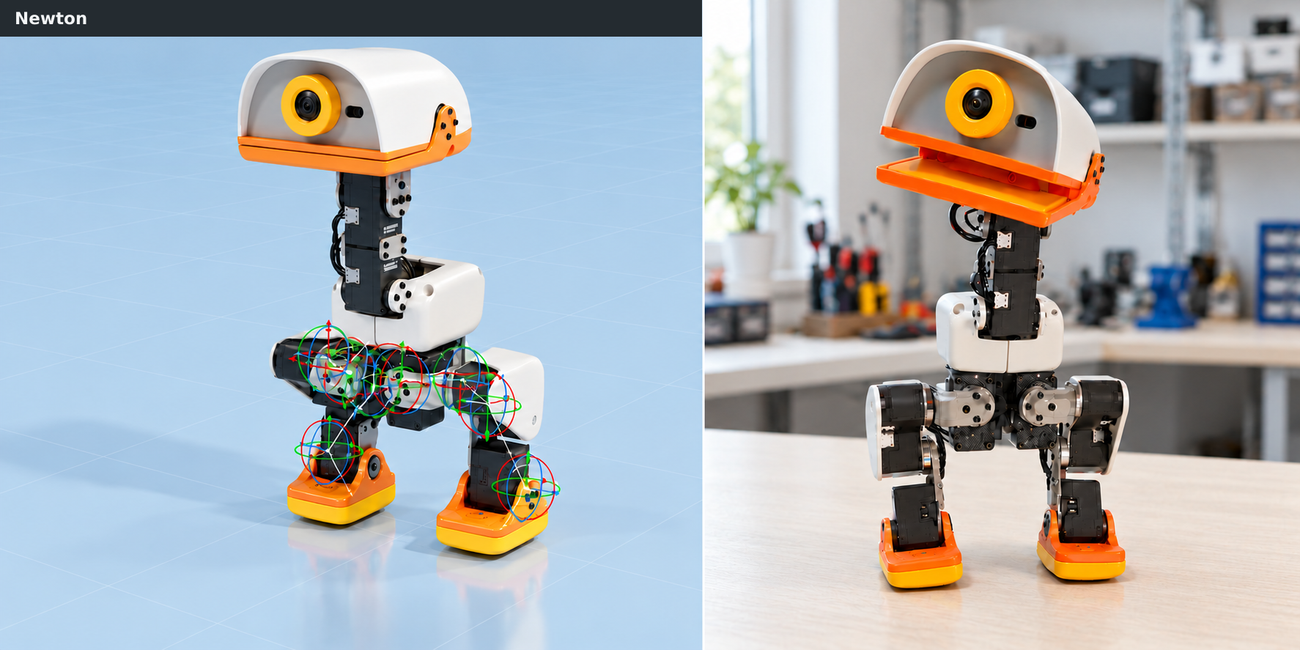
آموزش ربات دوپا در شبیهسازی و اجرای آن در دنیای واقعی با ایزک لب
آموزش ربات دوپای Microduck با استفاده از Isaac Lab 3.0 در شبیهسازی و انتقال سیاست راهرفتن به ربات واقعی؛ مسیری آزمایشگاهی که گامی مهم در هوش مصنوعی رباتیک محسوب میشود.
 آموزش
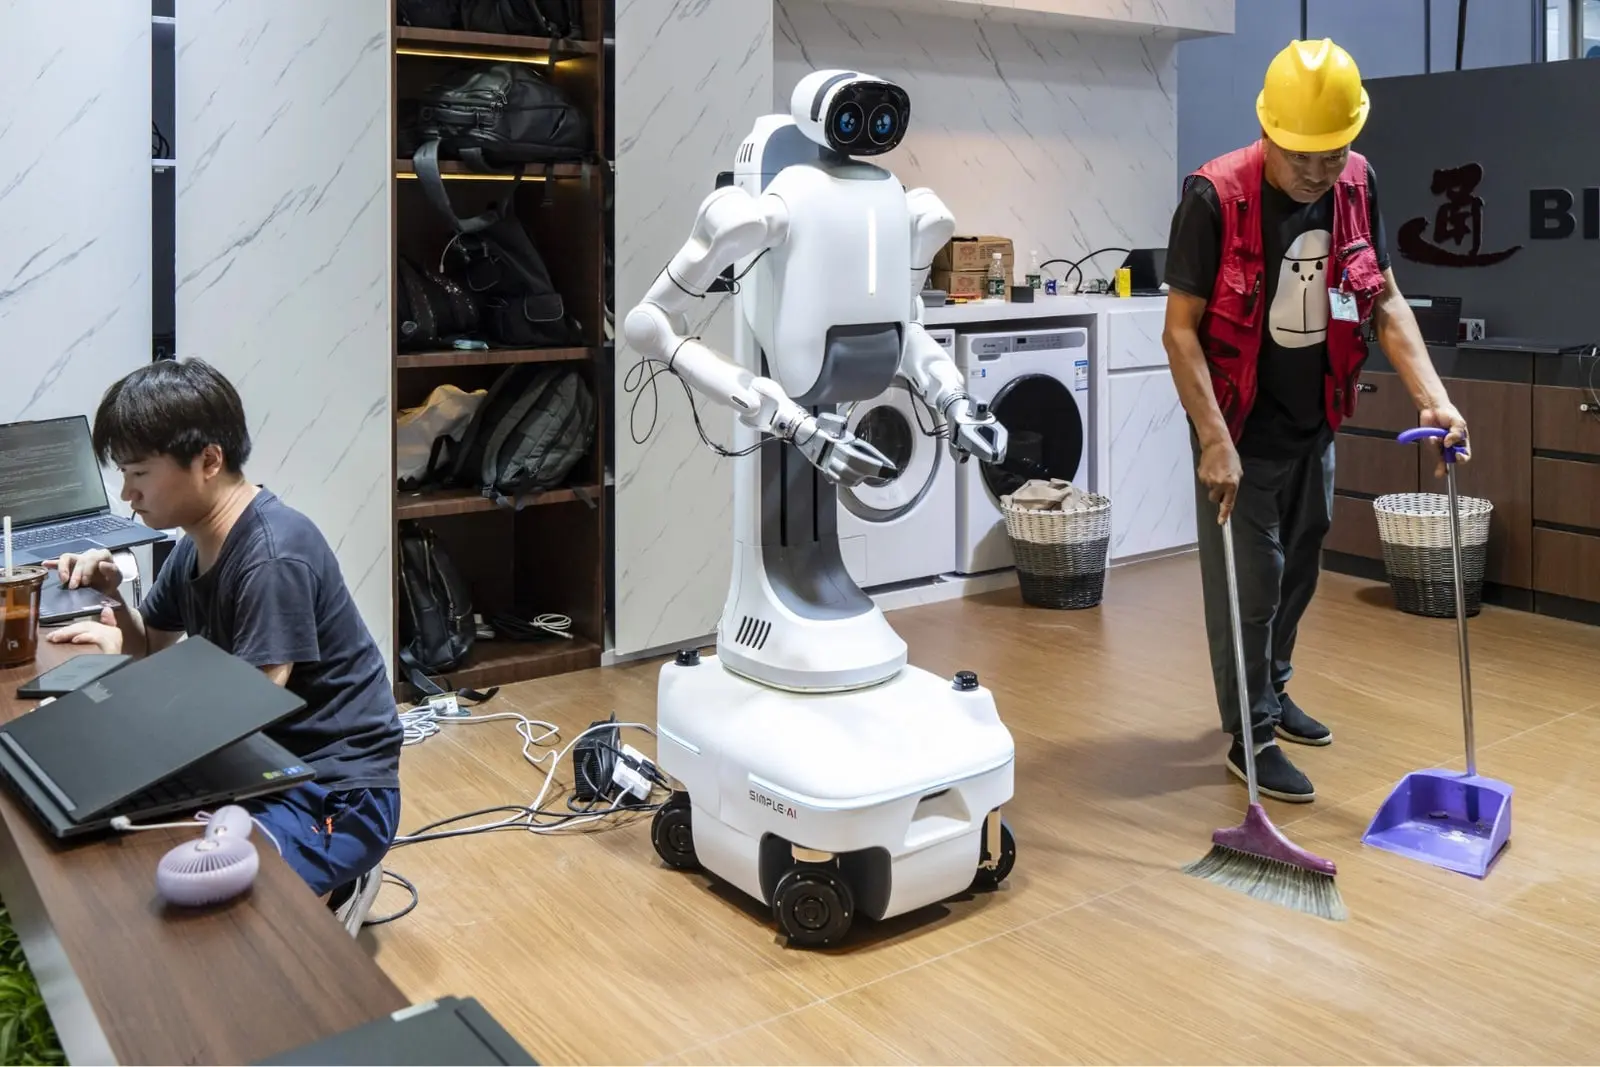
هوش مصنوعی در حال یادگیری کارهای خانه؛ آزمایشگاه جدید برای آموزش رباتهای تعمیرکار
آزمایشگاه هوش مصنوعی HUMXN خدمات فنی و تعمیرات خانگی را در ازای ضبط دادههای حرکتی برای آموزش رباتها کاملا رایگان ارائه میدهد.
 اخبار
روش عجیب استارتاپ آلمانی: آموزش هوش مصنوعی با ضبط حرکات کارگران
استارتاپ آلمانی Agile Robots با راهاندازی آکادمی ربات، حرکات کارگران را ضبط و در شبیهسازی مجازی به رباتها آموزش میدهد؛ نوآوری برای جبران کمبود داده.
 پژوهش
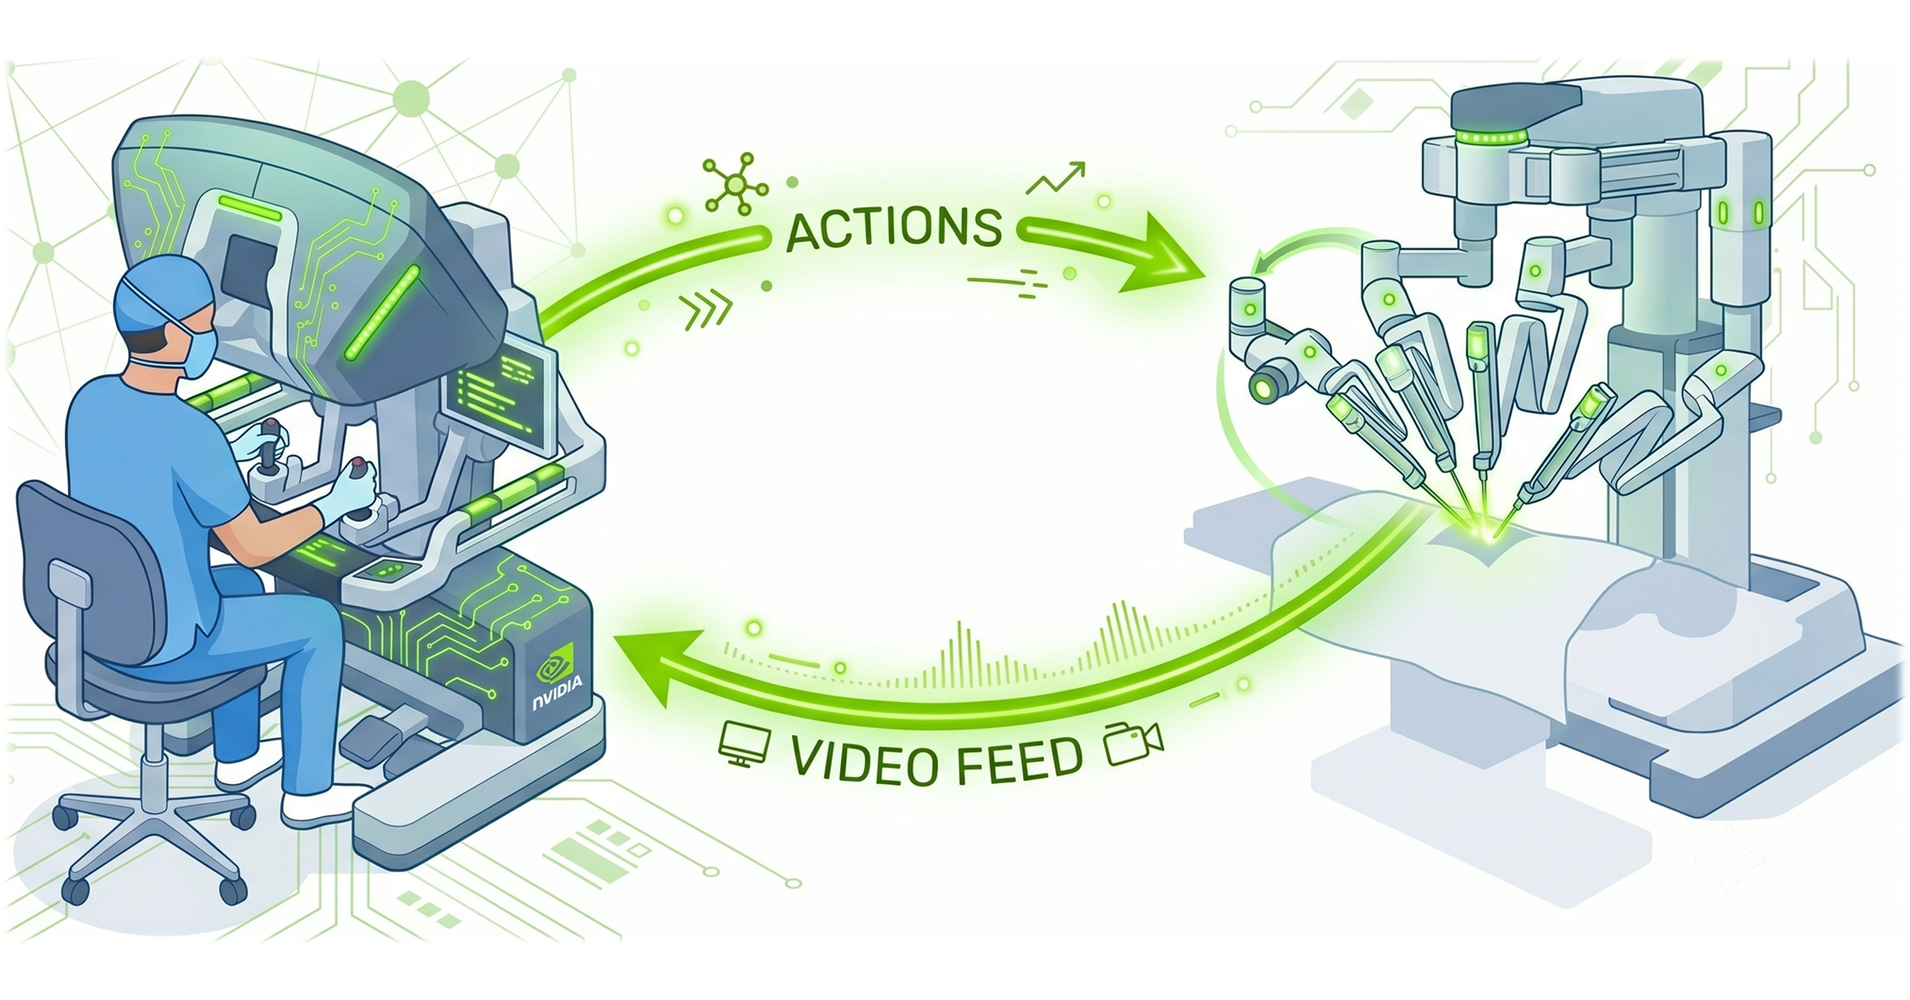
هوش مصنوعی نسل جدید جراحی رباتیک با شبیهسازی بلادرنگ Cosmos-H-Dreams
نسخه جدید Cosmos-H-Dreams شبیهسازی تولیدی بلادرنگ را برای جراحی رباتیک فراهم میکند و آموزش مدلهای جراحی هوشمند را متحول میکند.
 اخبار
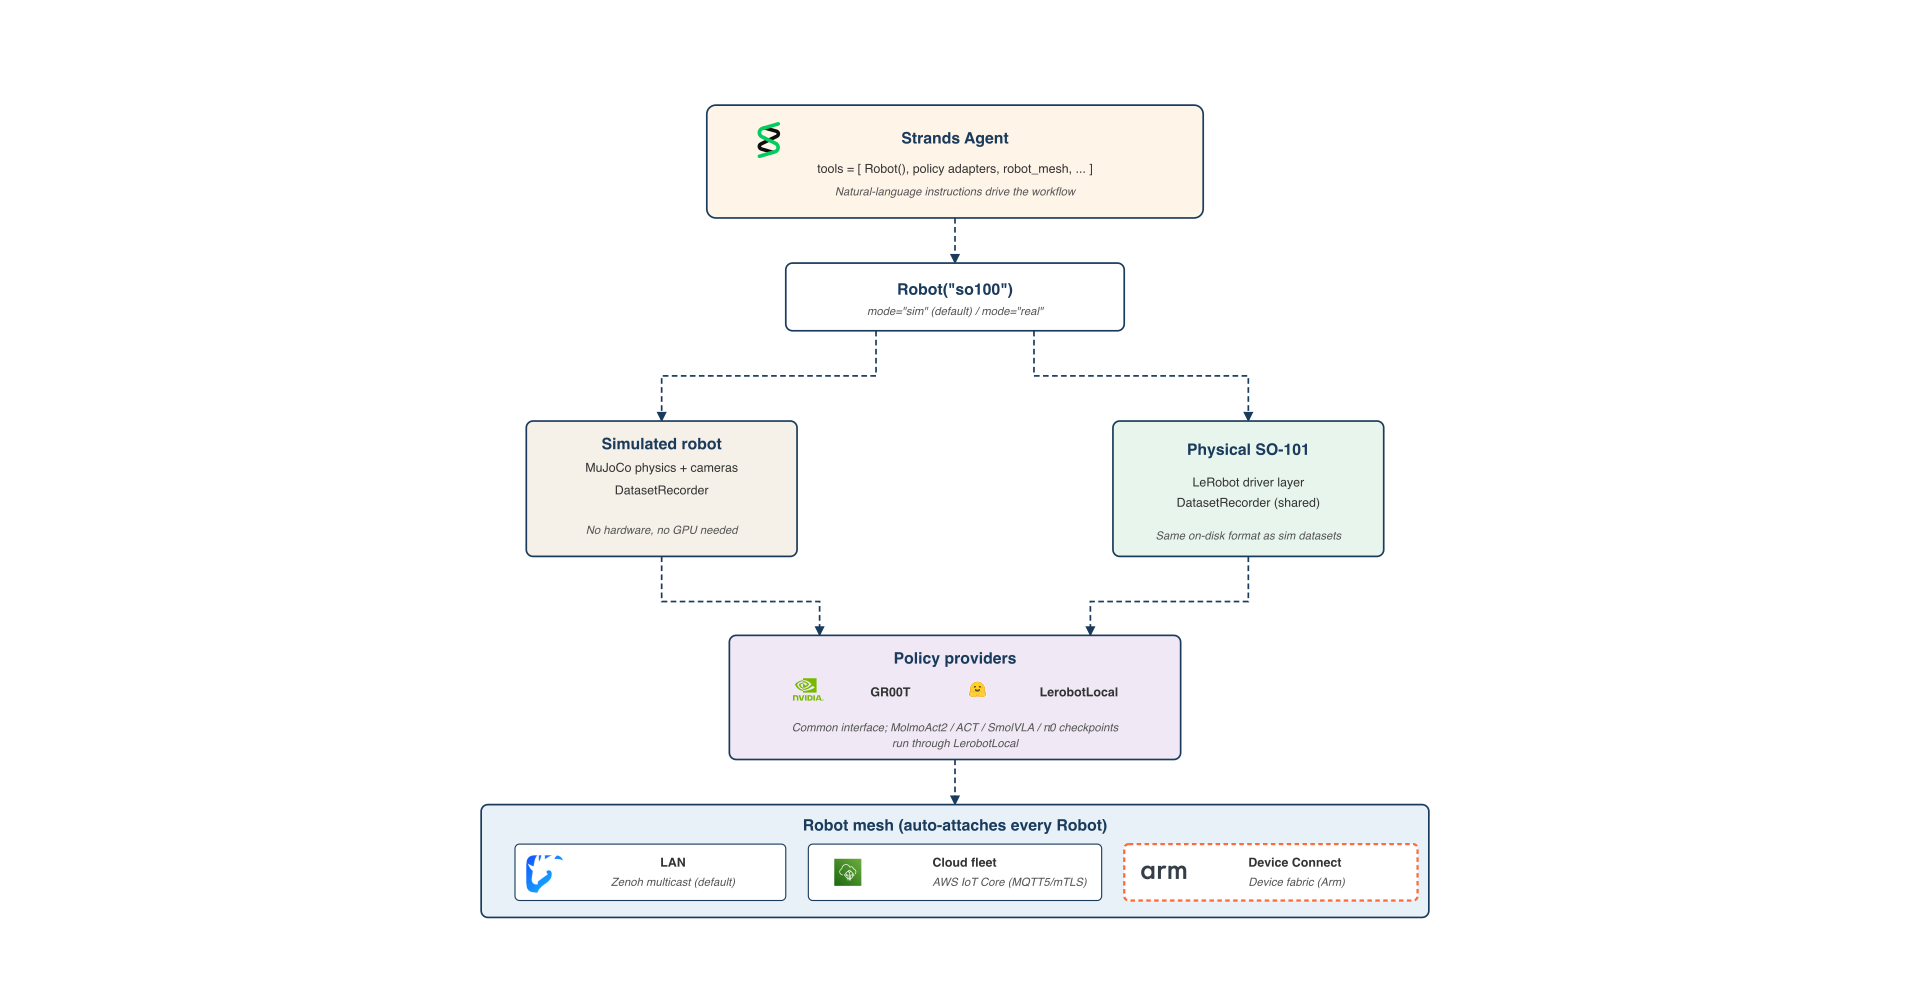
از Hugging Face تا ربات فیزیکی؛ یکپارچهسازی هوش مصنوعی با Strands و LeRobot
با راهکار جدید آمازون، دادههای آموزشی رباتها از Hugging Face مستقیماً به ربات فیزیکی منتقل میشود و فرآیند آموزش و استقرار بهطور یکپارچه انجام میشود.
 پژوهش
هوش مصنوعی دست رباتیک: دست انسانمانند با دکسبیاب فیزیکی بینظیر
OpenAI دست براتیک انسانمانند دکسبیاب را آموزش داد که با دکسبیاب فیزیکی توانایی دقیق تعامل با اشیاء را بهشگرف بهبود داد؛ تحولی در هوش مصنوعی.
 اخبار
پیشرفت خیرهکننده در رباتیک: هوش مصنوعی OpenAI از شبیهسازی تا واقعیت
OpenAI با تکنیکهای نوین رباتیک، کنترلکنندههایی آموزشدیده در شبیهسازی را قادر ساخته تا در دنیای فیزیکی به تغییرات غیرمنتظره واکنش نشان دهند و وظایف ساده را انجام دهند. این پیشرفت، گامی بزرگ به سوی سیستمهای حلقه بسته است.
 پژوهش
پیشرفتهای هوش مصنوعی: یادگیری کارآمد رباتها با عامل-منتقد نامتقارن
اوپنایآی رویکردی نوین برای آموزش رباتها با هوش مصنوعی و یادگیری تقویتی مبتنی بر تصویر معرفی کرده است. عامل-منتقد نامتقارن، کارایی و دقت را در کنترل رباتها افزایش میدهد.