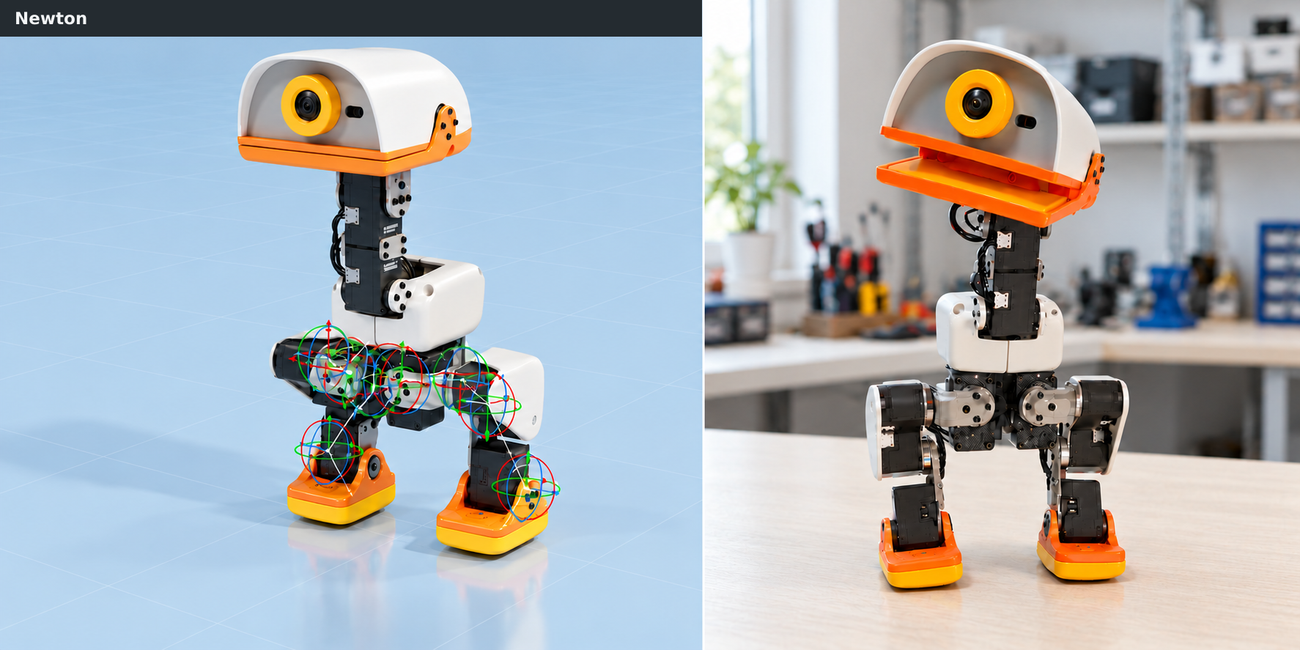
انویدیا در همکاری با تیم پالن رباتیک و هوگینگفیس، فرایند آموزش ربات دوپای ارزانقیمت Microduck را با ابزار Isaac Lab 3.0 و موتور فیزیکی Newton مستند کرده است. هدف نهایی، ساخت یک سیاست راهرفتن در محیط شبیهسازیشده و انتقال آن مستقیماً به ربات واقعی است — فرایندی که در جامعه رباتیک با عنوان sim-to-real شناخته میشود.
چرا Microduck و Isaac Lab ترکیب مهمی هستند؟
Microduck یک ربات دوپای متنباز و مقرونبهصرفه است که پالن رباتیک و هوگینگفیس آن را عرضه کردهاند. دسترسی آزاد به سختافزار و نرمافزار این پلتفرم، فرصتی استثنایی برای پژوهشگران و توسعهدهندگان فراهم میکند تا بدون هزینههای سنگین، روی یادگیری تقویتی (Reinforcement Learning) و کنترل حرکتی ربات کار کنند.
از سوی دیگر، Isaac Lab نسخه ۳.۰ از محیط آموزشی انویدیا است که بر پایه Isaac Sim ساخته شده و امکان اجرای همزمان هزاران محیط شبیهسازی موازی را فراهم میکند. این قابلیت بهطور قابلتوجهی سرعت آموزش سیاستهای حرکتی را افزایش میدهد.
مسیر گامبهگام آموزش و استقرار
مستندات منتشرشده، مسیر کاملی را از نصب نرمافزار تا اجرای سیاست روی ربات واقعی تشریح میکند:
- نصب و آمادهسازی: راهاندازی Isaac Lab و محیط آموزشی Microduck با فرمانهای ساده
- آموزش موازی: استفاده از محیطهای موازی Isaac Lab برای شتاببخشی به فرایند یادگیری حرکتی
- ارزیابی و خروجی ONNX: آزمون سیاست راهرفتن و صدور آن به قالب استاندارد ONNX
- اشتراکگذاری روی هوگینگفیس: بارگذاری سیاستهای آموزشدیده و ارزیابی آنها در محیط Microduck Arena
- اجرای روی ربات واقعی: استقرار مدل ONNX روی ربات فیزیکی و مشاهده راهرفتن آن در دنیای واقعی
- توسعه برای زمینهای ناهموار و م感知: گسترش آموزش به محیطهای پیچیدهتر با زمینهای ناهموار و وظایف درک بصری
آینده آموزش رباتها در شبیهسازی
این پروژه نشان میدهد که چرخه کامل «آموزش در شبیهسازی، استقرار در دنیای واقعی» بدون نیاز به پرهزینهترین سختافزارها نیز در دسترس است. با ترکیب Isaac Lab، Newton و قالب ONNX، یک پایپلاین کارآمد برای توسعه سیاستهای حرکتی رباتیک فراهم شده که میتواند الهامبخش پروژههای مشابه در دانشگاهها و استارتاپها باشد.
پرسشهای پرتکرار
چرا آموزش ربات در شبیهسازی انجام میشود؟
آموزش در شبیهسازی مانند Isaac Lab امکان اجرای هزاران تجربه موازی و بدون ریسک فیزیکی را فراهم میکند. پس از یادگیری سیاست حرکتی، آن را با قالب ONNX به ربات واقعی منتقل میکنند که این فرایند sim-to-real نامیده میشود.
Microduck چه ویژگیای دارد که آن را متفاوت میکند؟
Microduck یک ربات دوپای متنباز و ارزانقیمت است که توسط پالن رباتیک و هوگینگفیس عرضه شده و ترکیب آن با Isaac Lab 3.0 محیطی مناسب برای آموزش سیاستهای حرکتی و آزمایش ایدههای جدید در رباتیک فراهم میکند.