
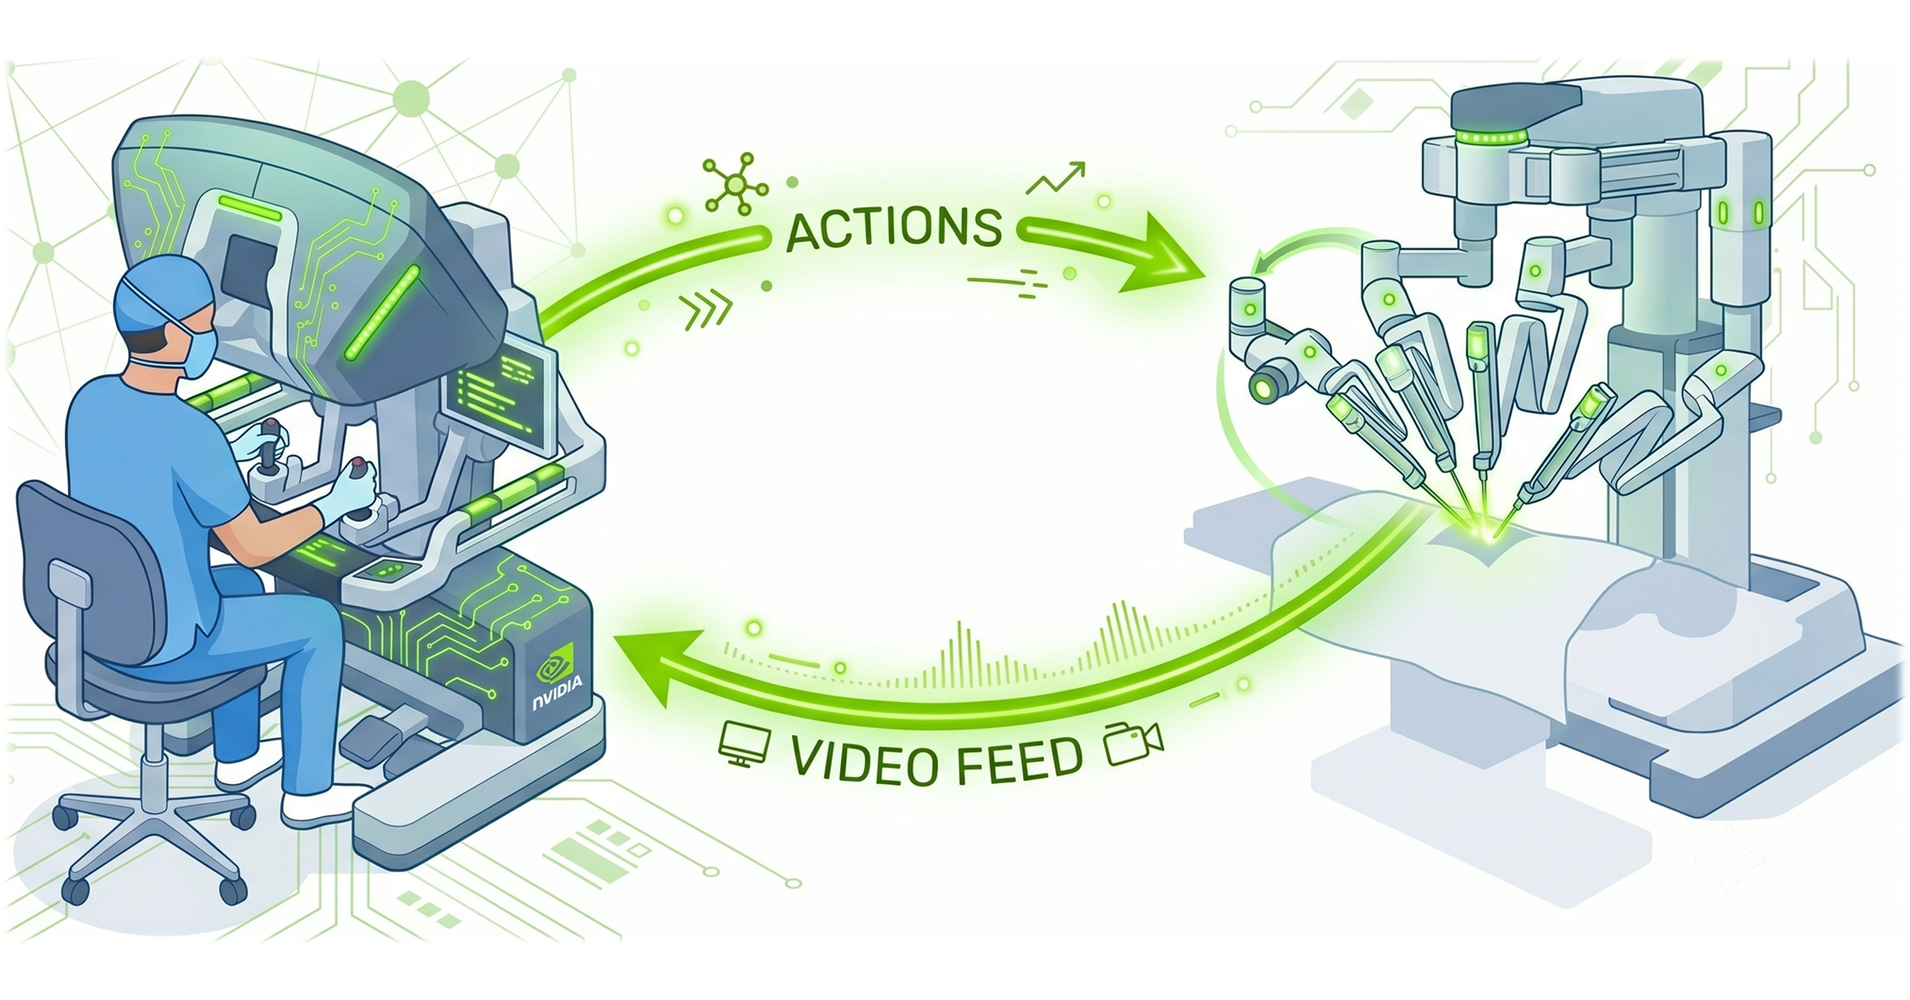
از مدل جهانی جراحی به شبیهساز تعاملی
رباتیک جراحی به سرعت از کنترل از راه دور به سیاستهای بینایی-زبان-عمل پیشرفته حرکت میکند. با این حال، ارزیابی و آموزش این سیستمها همچنان چالشی بزرگ است. پلتفرمهای فیزیکی رباتیک پرهزینهاند، آزمایشها کند تکرار میشوند و شکستها ممکن است به ابزارها یا بافتهای زیستی آسیب بزنند.
شبیهسازهای سنتی جایگزین ایمنتری ارائه میدهند، اما صحنههای جراحی به دلیل بافتهای تغییرشکلپذیر، برهمکنشهای ظریف ابزار، سطوح براق، نخ و سوزن، دود و موانع، مدلسازی دشواری دارند. مدلهای بنیادین جهانی راه متفاوتی میگشایند.
فشردهسازی Cosmos-H-Surgical-Simulator برای اجرا بلادرنگ
- آموزش یک معلم جراحی تخصصی
- گرمسازی علی برای پایداری فیزیکی
- فشردهسازی خودزورزنی برای شبیهسازی دقیق
موتور استنتاج FlashDreams توانسته این مدل بزرگ را به اجرا بلادرنگ تبدیل کند تا پزشکان و پژوهشگران بتوانند در محیطی ایمن تمرین و ارزیابی کنند.
سفر به سوی هوش مصنوعی فیزیکی حلقهبسته در جراحی
هدف نهایی، سیستمهای بستهای است که بتوانند بدون دخالت مستقیم انسان تصمیمگیری و عمل کنند. سازندگان راهی برای تطبیق مدل با دادههای اختصاصی هر مؤسسه هم فراهم کردهاند.
پرسشهای پرتکرار
Cosmos-H-Dreams چه تفاوتی با شبیهسازهای سنتی جراحی دارد؟
این ابزار از مدل بنیادین تولیدی جهانی استفاده میکند و صحنههای پیچیده جراحی را بلادرنگ تولید میکند، نه آنکه از قوانین از پیش تعریف شده پیروی کند.
آیا این مدل برای استفاده عمومی در دسترس است؟
بله، سازندگان مدل را در Hugging Face منتشر کرده و راهنمای استفاده عملی برای تطبیق با دادههای اختصاصی ارائه دادهاند.


