
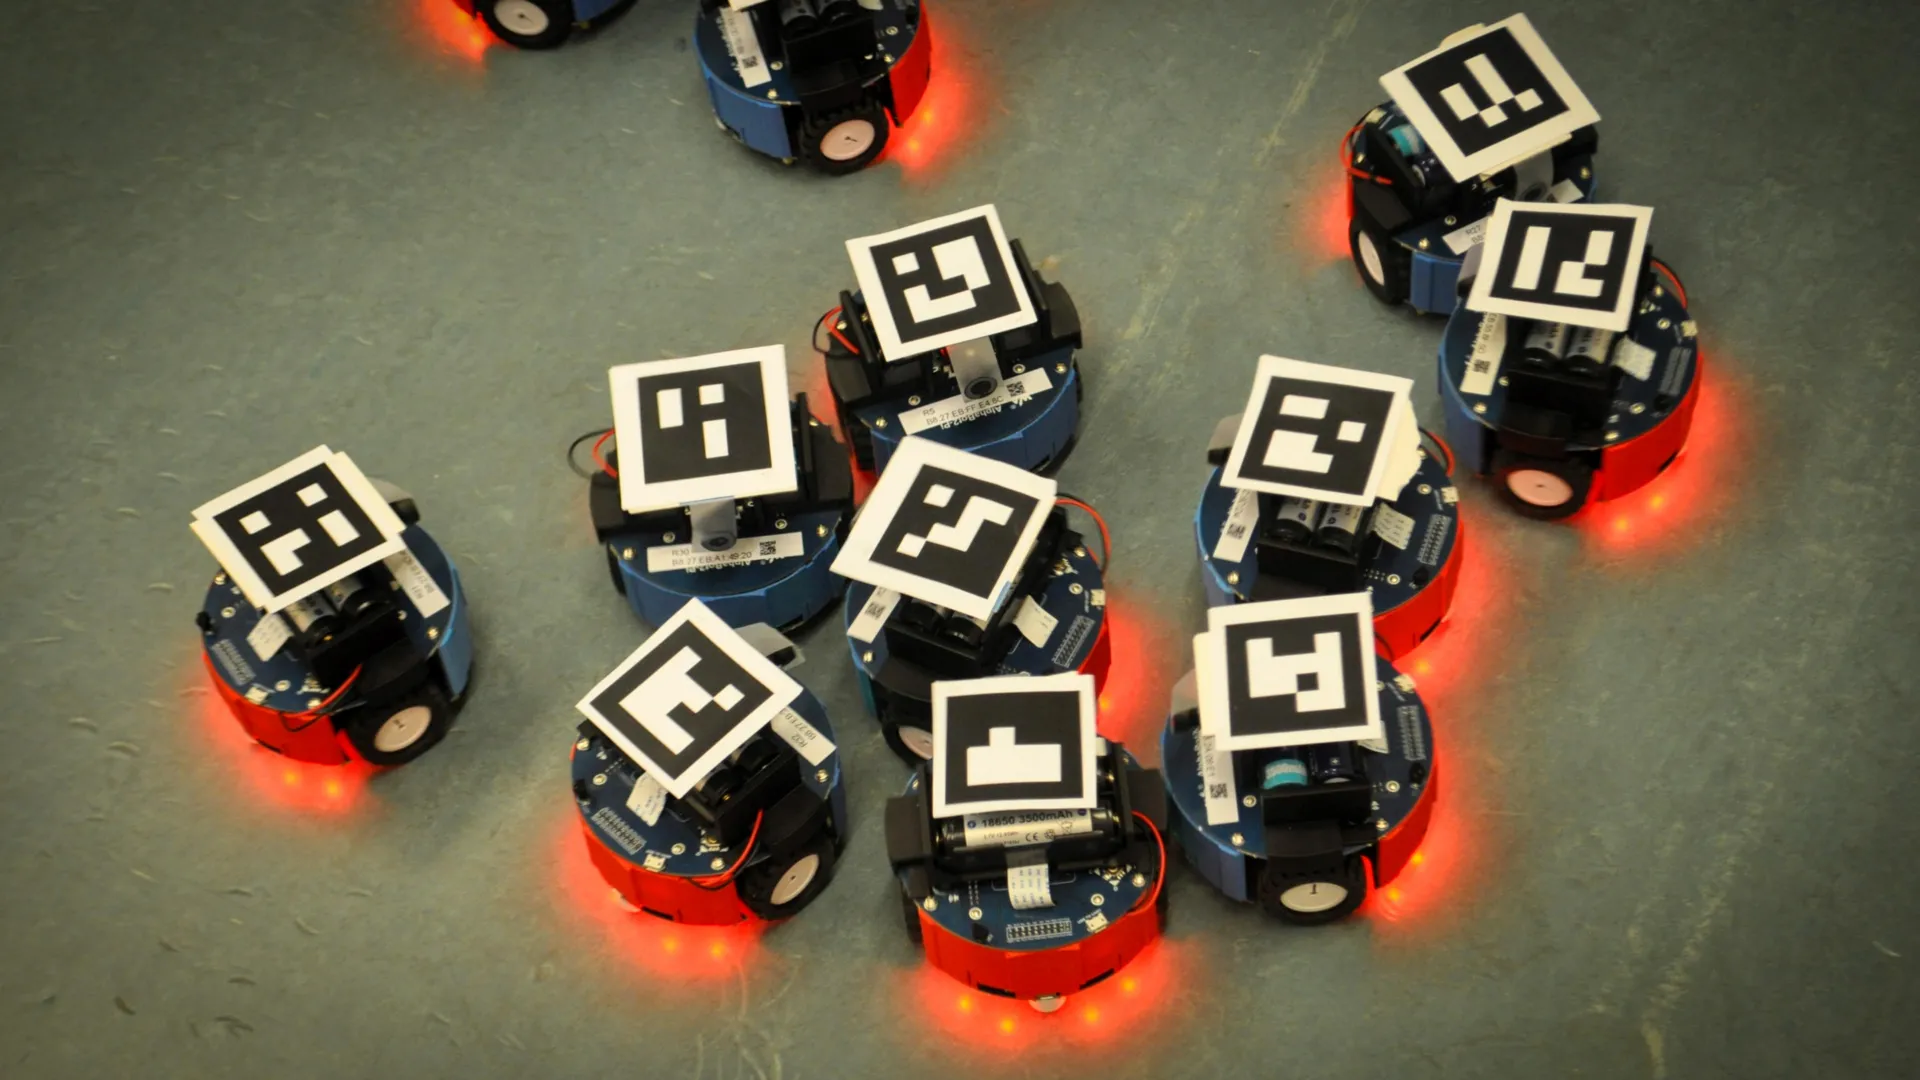
چالشهای ازدحام در اردوهای ربات
در محیطهای جمعجماعی، افزایش تعداد رباتها همیشه منجر به تسریع عملیات نمیشود. وقتی رباتها در فضاهای محدود همزمان حرکت کنند، مسیرها بهم ریختگی پیدا میکند و بهسرعت یک زمره اختلال ایجاد میشود که باعث سرکوب سرعت کل سیستم میشود.
راهحل تصادفیکننده: یک شامل تغییر حرکت
پژوهشگران حاضرمندی در دروس دانشگاه هاروارد به این نتیجه رسیدند که افزودن مقدار کنترلشدهای از تصادفیفاکتور به مسیر حرکت ربات، میتواند جلوی تداخل را بگیرد. این متغیر باعث میشود رباتها بهصورت جزئی «موم" و نه خطی حرکت کنند، که برای همگامسازی یکنواخت و جلوگیری از گیرکردن مهم است.
- تبلیق محاسباتی: مدلهای ریاضی و شبیهسازیهای کامپیوتری بهعنوان ابزار پیشبینی رفتار جمعی رباتها عمل میکرد.
- آزمایش عملی: در آزمایشهای واقعی، رباتها با افزودن تصادفگرایی، ۱۵٪ عملکرد بهبود یافت.
- تطبیق پذیری: همان ترکیب ساده در محیطهای انسانی و ترافیک میتواند بهنحو مشابهی کار کند.
پیشنهاداتی برای طراحی آینده رباتها
با توجه به نتایج پژوهش، توسعهدهندگان سیستمهای رباتی میتوانند الگوریتمهای حرکت خود را طوری مدل کنند که هیچیک عامل تصادفی وارد کنیم. این روش باعث سادهسازی کد و در عین حال کاهش احتمال گیر کردن خواهد شد.
پرسشهای پرتکرار
چگونه تصادفگرایی به جلوگیری از ازدحام کمک میکند؟
افزودن تصادفگرایی باعث میشود رباتها بهصورت جزئی از مسیرهای یکسان منحرف شوند. این حرکت متغیر به رباتها اجازه میدهد بالاتر از هم حرکت کنند و جلوی گیرکردن در نقاط تداخل را بگیرد.
آیا این روش میتواند در مدیریت ترافیک انسانی مورد استفاده قرار گیرد؟
بله، همان خردهحركة و عدم همسانی در مسیرهای انسانها میتواند به کاهش ازدحام و جلوگیری از رکود در چرخههای ترافیک شهری کمک کند. این مفهومی که در رباتیک به کار میرود، میتواند بهصورت مشابه در طرحبندی مسیرهای انسانها تأثیرگذار باشد.


