معرفی سری جدید مدلهای کوزموس انویڈیا
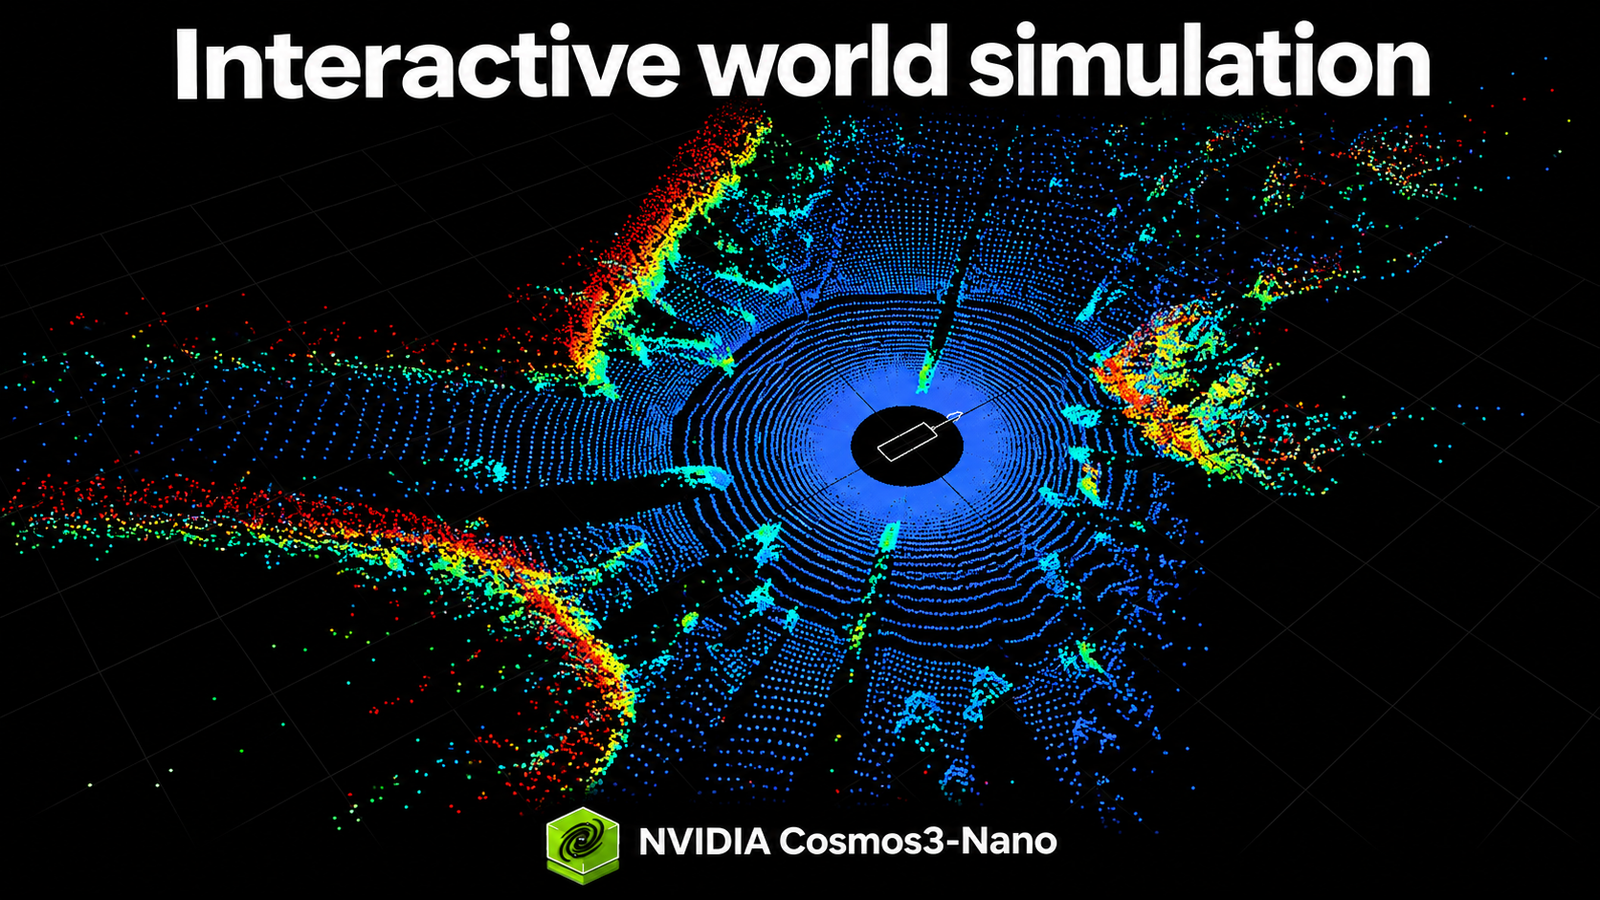
شرکت انویڈیا با انتشار چهار چکپوینت جدید از خانواده مدلهای Cosmos 3، گامی مهم در عرصه شبیهسازی دنیای تعاملی برداشته است. این مدلها که بر پایه ارکیتکچر Nano ساخته شدهاند، با ۱۶ میلیارد پارامتر قابل آموزش، ابزاری قدرتمند برای ایجاد محیطهای رانندگی پیچیده و تولید دادههای چند حسگر فراهم میکنند.
هدف اصلی از راهاندازی این پلتفرم، کاهش وابستگی به دادههای واقعی پرهزینه و زمانبر است. توسعهدهندگان اکنون میتوانند با استفاده از این مدلهای با منبع باز، سناریوهای رانندگی افراطی و نادر را به صورت مجازی شبیهسازی کنند و کیفیت خودروهای خودران خود را بهبود بخشند.
قابلیتهای کلیدی در شبیهسازی رانندگی
یکی از ویژگیهای برجسته این مجموعه، قابلیت تبدیل سناریوهای رانندگی اولیه به دادههای چند حسگر است. مدلها قابلیتهایی نظیر تولید تصاویر RGB از کنترلهای شبیهساز، ایجاد ویدیوهای اکشنمحور و همراستاسازی دادههای مختلف را دارا هستند که برای پیادهسازی سیستمهای یادگیری تقویتی حیاتی است.
این فناوری به شرکتهای خودران اجازه میدهد تا بدون نیاز به تردد فیزیکی در شهرهای مختلف، هزاران کیلومتر از شبیهسازیهای معتبر را در زمان کوتاه تجربه کنند. این امر فرآیند تست و اعتبارسنجی الگوریتمهای بینایی ماشین را بهطور چشمگیری سریعتر میکند.
لایسنس باز و رویکرد توسعهای
انویڈیا با انتشار این مدلها تحت لایسنس OpenMDW 1.1، مهمترین مانع ورود به داده و کد را برطرف کرده است. این لایسنس امکان استفاده تجاری و غیرتجاری را فراهم میآورد که باعث جذب یک اکوسیستم بزرگ از توسعهدهندگان و محققان مستقل میشود.
- پشتیبانی از تولید دادههای چند حسگر (Multi-sensor)
- امکان استفاده تجاری تحت لایسنس باز
- پایهسازی بر مدل Nano با جابجایی و پردازش سریع
- ارائه ابزارهای انتقال انتقالی (Transfer-Auto) برای رانندگی
هوش مصنوعی در این نقش، نه تنها به عنوان یک مدل زبانی بلکه به عنوان یک موتور فیزیک و دنیاسازی عمل میکند. این تحولات نشان میدهد که آینده خودروهای خودران به شدت به کیفیت و تنوع دادههای شبیهسازیشده بستگی دارد.
پرسشهای پرتکرار
آیا مدلهای جدید Cosmos 3 برای استفاده تجاری آزاد هستند؟
بله، این مدلها تحت لایسنس OpenMDW 1.1 منتشر شدهاند که اجازه استفاده تجاری و غیرتجاری را به کاربران میدهد.
این مدلها چه کاربردی در صنعت خودرو دارند؟
این مدلها به توسعهدهندگان کمک میکنند تا دادههای رانندگی پیچیده و چند حسگر را شبیهسازی کنند و بدون نیاز به آزمایشهای فیزیکی، الگوریتمهای خودران خود را آموزش دهند.