
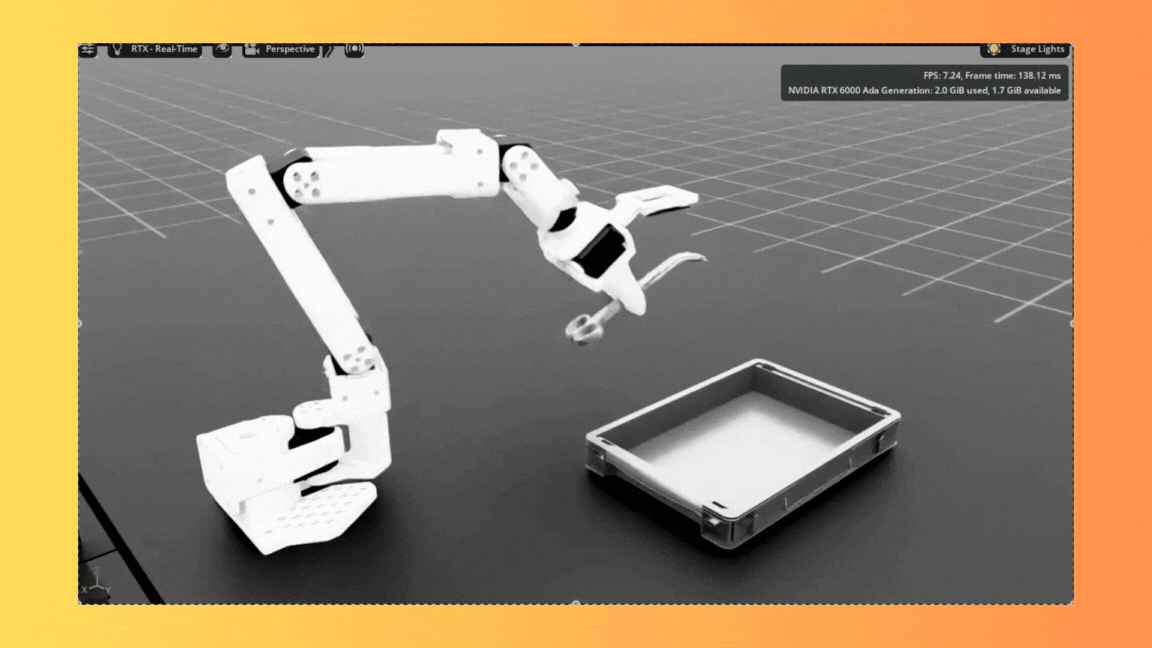
معرفی پروژه ربات پزشکی هوش مصنوعی NVIDIA Isaac
پرسش بنیادی: چه دلایلی باعث شد تیمهای تحقیقاتی به سمت ایجاد ربات پزشکی با قابلیتهای هوش مصنوعی گام بردارند؟ در این مقاله به تجربه عملی استفاده از جعبه ابزار NVIDIA Isaac و روشهای گامبهگام آموزش آشنا میشویم.
روش Sim2Real و «سازگار کردن شبیهسازی با واقعیت»
Sim2Real در حوزه رباتیک پزشکی، بیش از یک تکنیک پیادهسازی است؛ این روش بهصورت کاملاً ترکیبی با دادههای مصنوعی و یادگیری تقویتی، قابلیت تعمیم مدل به محیط واقعی را فراهم میآورد. مراحل شامل ایجاد محیط شبیهسازی، ضبط حیات حروفی (teleoperation) و تبدیل نسل مدل به TensorRT میشود.
پایپلاین جامع: از جمعآوری داده تا مستقر شدن روی سختافزار واقعی
پیش از هر چیز نیاز به داده وجود دارد. در این بخش به ایجاد «بوک داخل شبیهسازی»، پیشبینی رفتار عملیاتی، تولید دادههای مصنوعی در گیموکس و بازنگری مداوم مدل به صورت End-to-End میپردازیم. سپس نمونهٔ رباتیک بیمحدود میشود.
- ایجاد محیط شبیهسازی متنوع
- جمعآوری دادههای واقعی از طریق کنترل تلفن و ردیابی حرکت
- پیادهسازی لایههای یادگیری تقویتی در واقعیت
- تبدیل مدل به قالب TensorRT جهت سرعتسازی پیشبینی
- مستقر کردن بر روی سختافزار NVIDIA Jetson RT
کلیه این مراحل به صورت بازمنبع در هافینگ فیس به اشتراک گذاشته شده است. در ادامه متن، نکات عملی برای پیادهسازی در محیطهای واقعی و تیمهای تحقیقاتی را بررسی میکنیم.
پرسشهای پرتکرار
این ربات چگونه دادههای واقعی را جمعآوری میکند؟
از طریق راهاندازی ردیابهای حرکتی و کاربرانی که با کنترل ربات در شبیهسازی تعامل دارند، دادههای نقشهبرداری و GhourGraph به دست میآید. سپس این دادهها برای آموزش مدلهای یادگیری تقویتی در محیط واقعی استفاده میشوند.
پیشنیازهای سختافزاری برای مستقر کردن ربات چیست؟
برداشت از سختافزار NVIDIA Jetson AGX Xavier یا RTX GPU برای پردازش TensorRT، سرویسهای ذخیرهسازی دستیابی به ترکیب با HDFS/disk، و ابزارهای ROS برای ارتباط ربات با سیستمهای پزشکی.


